视频分析算法包
OTS-VAP 系列
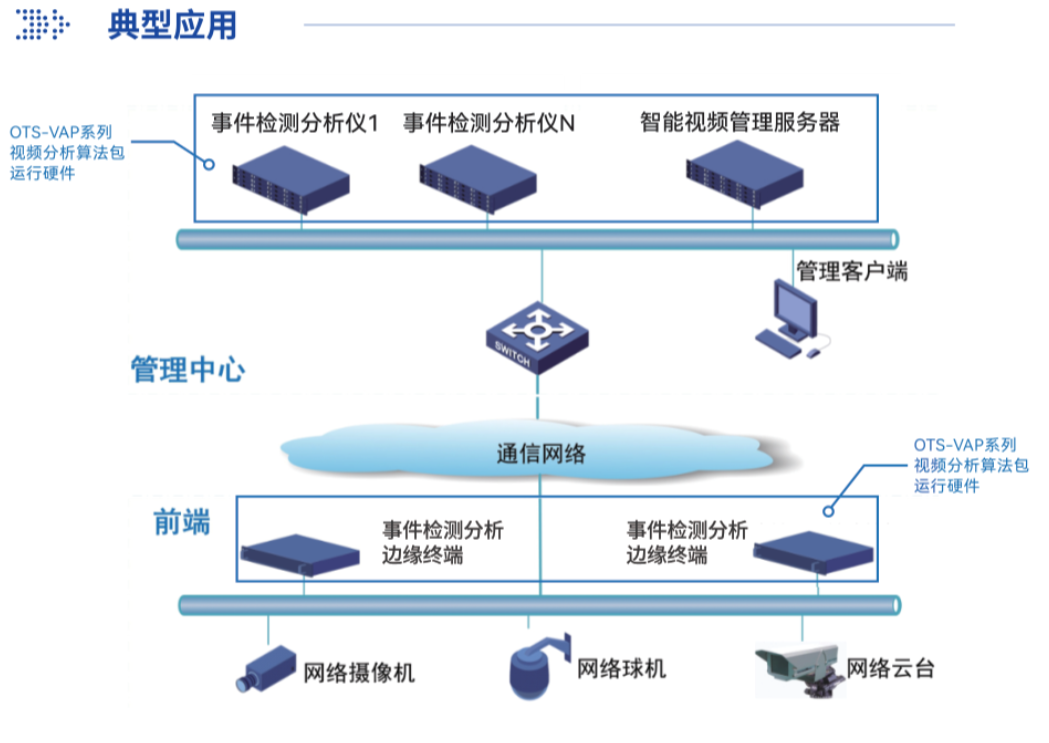
诺龙OTS-VAP系列视频分析算法包,以视频图像分析为基础,依托自研核心知识产权,聚焦交通场景及关联业务需求。以人工智能深度学习技术为驱动,精准识别交通要素、事件、环境等对象,实现对交通场景中目标检测、状态监测、行为分析及趋势预测,为交通管理、运营决策、事件处置等提供智能支撑,助力用户高效掌握交通态势,满足智慧交通多样化业务需求。
诺龙OTS-VAP系列视频分析算法包,以视频图像分析为基础,依托自研核心知识产权,聚焦交通场景及关联业务需求。以人工智能深度学习技术为驱动,精准识别交通要素、事件、环境等对象,实现对交通场景中目标检测、状态监测、行为分析及趋势预测,为交通管理、运营决策、事件处置等提供智能支撑,助力用户高效掌握交通态势,满足智慧交通多样化业务需求。
OTS-VAP 系列
订购信息
|
产品型号 |
参数描述 |
|
事件检测算法包 OTS-VAP-CM |
车辆事件检测:车辆停车、拥堵、逆行、越线、穿越导流区、行驶救援车道、行驶禁行区域、超速、慢行等;非机动车事件检测:行人、非机动车、工作人员等;安全事件检测:垮塌、落石、抛洒物、烟雾、火灾等 |
|
交通流检测分析算法包 OTS-VAP-CT |
车辆流量检测:按高速收费车型进行分类统计,两客一危等重点车型统计等;通行信息检测:实时交通流量、平均车速、车道占有率、车头车尾间距、车头车尾时距、排队长度等;统计分析功能:按分钟、小时、天、周、月、年等分时间段进行统计分析 |
|
气象检测分析算法包 OTS-VAP-CW |
气象现象检测:大雾、暴雨、路面积水、路面结冰和积雪等;能见度检测:能见度值测算,能见度等级检测;分析预警:团雾分析,能见度预设值告警 |
|
视频场景区域分析算法包 OTS-VAP-CAS |
检测区域自动识别:按道路路面特征属性,自动提取通行路面,车道和行驶方向等信息并生成检测区域画线;检测场景自适应识别:按视频图像内容特征属性,自动提取场景要素,并生成相应的检测算法分析权重;施工区域自动识别:通过对按一定规则要求摆放的交通锥、水马、导流牌和施工路障等实施的识别分析,自动生成施工区域画线 |
|
道路资产监测算法包 OTS-VAP-CA |
资产实体状态检测:公路或铁路上的边坡位移值, 桥梁、轨道的振幅;道路资产看护:交通标识牌、交通标志牌、交通标线的正常、破损、遮挡、丢失等实时状态检测;资产全生命周期看护:道路资产正常、损毁、修复全过程记录展示, 状态转换告警 |
|
跨视频车辆行驶轨迹跟踪算法包 OTS-VAP-CMT |
车辆行驶轨迹重构:连续视频监控下的多个视频场景下的车辆行驶轨迹重构;车辆特征检测:提取除车牌外的车辆特征信息;车辆位置预测:通过提取的车辆号牌和特征信息, 快速查找车辆, 并预测未来某一时点其在区间路段内的可能坐标位置;数据交互接口协议:定制接口协议, 为数字孪生、应急指挥等上级平台提供SDK开发包 |
|
区域性路网交通状态仿真算法包 OTS-VAP-TSL |
断面数据感知:基于监控设备检测断面车流参数信息;路段参数感知:基于道路中多断面数据仿真路段车流状态;消散方案推荐:对于已发生的拥堵事件,通过仿真手段演化各种管制措施下的拥堵发展趋势,并给出推荐管制方案;数据交互接口协议:定制接口协议,为数字孪生、应急指挥等上级平台提供SDK开发包 |
|
区域性路网拥堵算法包 OTS-VAP-TCA |
拥堵事件判断:基于路段参数遍历道路所有区域,判断是否发生拥堵并确定拥堵范围 |
|
雷达视频融合算法包 OTS-VAP-RVA |
支持主流高清相机与雷达的自动雷达标定,车辆轨迹跟踪信息集,交通流量计算(车辆均速、车辆平均间距、车辆数等断面统计),交通事件检测(变道、超速、缓行、违停、行人、逆行等)。视频与雷达互补,提高光线不足、夜间环境下的事件检测准确度。 |
|
视频质量分析算法包 OTS-VAP-VQA |
具备高效的多路视频处理能力,可支持同时分析或轮训检测多路视频。能覆盖多维度视频质量评估,能精准检测视频网络状况、丢帧问题,同时对场景变化、亮度异常、视频模糊、画面偏色、异物遮挡等多种异常情况进行全面识别。 |