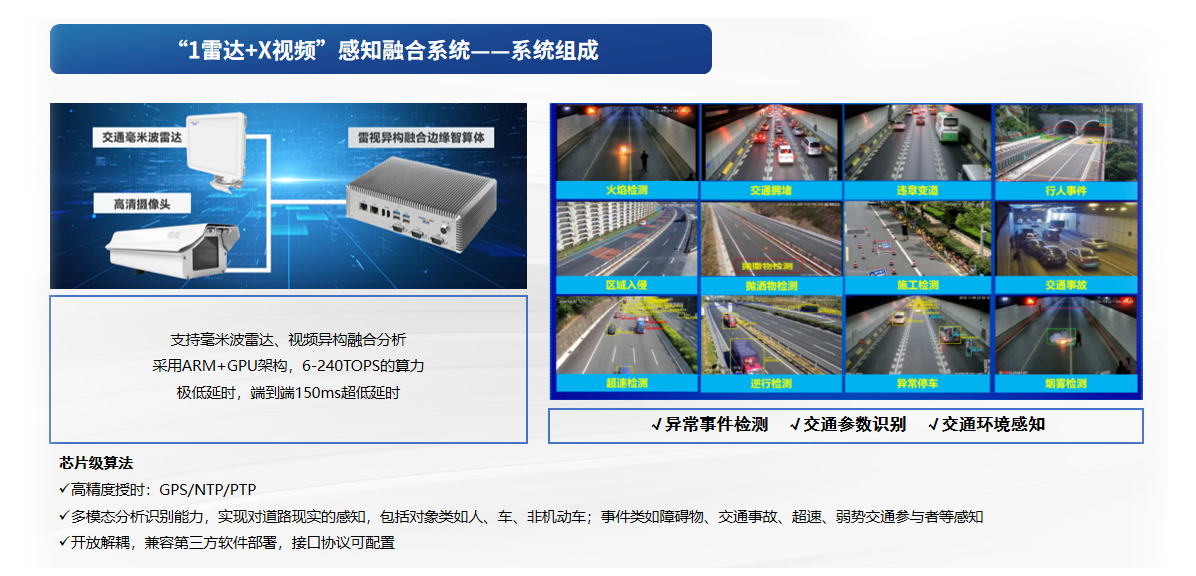
单一传感器存在固有局限:视频受雨雾、夜间、逆光影响大,雷达缺乏纹理与语义信息。诺龙雷视异构融合方案以"自动标定AI算法、事件深度融合算法"为核心,结合自研雷视异构融合边缘智算体,实现"多雷达+多摄像机+智算体"灵活组网、自动时空对齐、特征级深度融合。方案采用雷达与摄像机分离式部署,支持"一雷一视、一雷多视、多雷多视"多种配置,无需更换现有摄像机即可完成融合升级,端到端时延约150ms,可检测异常停车、逆行、抛洒物、行人横穿等交通事件,事件检测率98%以上。融合后系统可覆盖弯道、匝道、隧道口等传统方案难以监测的区域,实现全天候、无死角的交通态势感知。